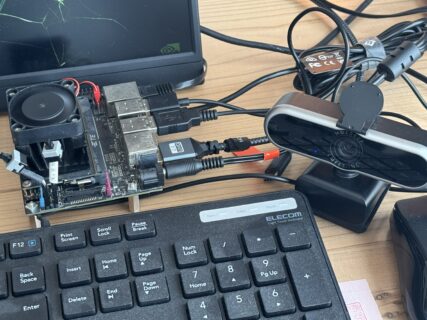
電源をいきなり抜いても壊れないラズパイカメラを、ディスプレイもキーボードも使わずSSHだけで作ったエッジAIRaspberry Pi 5とUSBカメラ2台で、ブラウザだけで見られる低遅延の映像配信機を作った記録。ディスプレイを使わずSSHのみで構築し、overlayfsで電源をいきなり抜いても壊れない構成に。USBコントローラの壁と切断エラーの直し方まで。2026年9月19日Hideki139 viewsRead More
人が20回見せたら、ロボットが自分でやり始めた|誰でもできるフィジカルAI 第6回・完結:自宅GPU学習と実機推論の全記録エッジAI第5回で集めた20回のお手本を自宅のRTX 5090で学習し、実機ロボットが自律で積み木を箱に入れるまでを解説。RTX 5090がCUDA 11.8で動かずcu128が必要な件、成功率10回中5回の実測と限界まで正直に。2026年7月19日Hideki1322 viewsRead More
最初の20回は全部無駄になった|誰でもできるフィジカルAI 第5回:テレオペで模倣学習データを集めるときの3つの落とし穴エッジAISO-ARM101のテレオペで「積み木を箱に入れる」お手本を20回実演し、模倣学習用データセットを自宅PCに記録する手順を解説。物選び・カメラ配置のコツと、SSLエラー・録画タイミング・権限エラーの3つの詰まりも。2026年7月18日Hideki2740 viewsRead More
フィジカルAIの実機はWindowsだけで動く|誰でもできるフィジカルAI 第4回:SO-ARM101ロボットアームのセットアップとテレオペエッジAILeRobot対応ロボットアームSO-ARM101をAmazonで購入し、WSL2なしWindowsだけでキャリブレーションからテレオペまで動かす手順を解説。キット4グレードの選び方と、実際に詰まった4つの落とし穴の対処も。2026年7月7日Hideki1508 viewsRead More
フィジカルAIの本体「VLA」を自宅PCで動かす|誰でもできるフィジカルAI 第3回:π0.5をLeRobot+LIBEROシミュレーションで実行エッジAI最新のロボット基盤モデル「π0.5」を、WindowsのWSL2+RTX 3090でLeRobot+LIBEROシミュレーションで動かす手順を実演。座標を介さず画像と言葉だけでロボットが100%成功。PaliGemmaのライセンス解除や各コマンドの意味、限界まで正直にまとめます。2026年6月23日Hideki1289 viewsRead More
フィジカルAIを自宅PCで動かす|誰でもできるフィジカルAI 第2回:Ollama+Qwen3-VLでVLMを動かし画像から座標を出すエッジAI最新VLM「Qwen3-VL」を、Ollamaで家庭用PC(RTX 3090)に導入し、写真から物体の座標をJSONで出す手順を実演。PowerShellの罠、思考オフが効かない既知バグ、座標は推論で導かれる事実まで、実際に動かした記録をまとめます。2026年6月7日Hideki739 viewsRead More
フィジカルAIは自宅で試せる時代になった|誰でもできるフィジカルAI 第1回:VLMとVLAの違いエッジAIVLMとVLAの違いを、フィジカルAIを実務(AGRIST×Microsoft)で実装した経験から解説。画像から座標を出す方式と、座標を経由せず動作を直接出す最新VLAの違い、個人のGPUで試せるようになった経緯までまとめます。2026年6月6日Hideki878 viewsRead More
【初心者OK】PCで学習したYOLOモデル(best.pt)をJetson NanoでTensorRT化して爆速推論する方法(Dockerで完結)エッジAIPCで学習したYOLOモデル(best.pt)をJetson Nanoに移してTensorRT化、爆速推論にたどり着く全工程をDockerで完結する形で解説。ファイル名ルールから順を追って初心者でも迷わない構成。2026年2月5日Hideki803 viewsRead More
【初心者OK】YOLOv12のファインチューニング手順まとめ|学習コマンド・結果の見方・best.ptをJetsonでTensorRT化までエッジAIYOLOv12のファインチューニングをdata.yamlの作り方から学習コマンド・結果の読み方まで初心者向けに完全網羅。仕上げにbest.ptをJetson NanoでTensorRT化する手順も連結。2026年2月5日Hideki942 viewsRead More
Jetson NanoでYOLOをPython起動!Dockerでライブ表示 → TensorRT化 → 検出結果を別Pythonへ渡す(ROS前段)エッジAIJetson NanoでYOLOをPython起動し、Dockerでリアルタイム表示→TensorRT化→検出結果をUDPで別Pythonへ渡すまでを1コマンドずつ解説。ROS連携の前段にちょうどいい構成です。2026年2月4日Hideki731 viewsRead More